3D打印软体夹爪,为什么能抓鸡蛋?内部结构有何玄机?
设想一条分拣线:同一个末端执行器刚拿起一颗鸡蛋,下一步又要夹住一颗金属螺栓。刚性夹爪可以依靠精确的位置和力控制应对不同工件;软体夹爪则多了一条路线——让手指本身具有顺应性,接触时随物体表面变形。
听起来只是把手指做软,难点却在内部结构。一只软体手指向哪里弯、弯到什么程度、接触时如何分配作用力,不仅与材料有关,也受到气腔布局、壁厚和限制层影响。这些结构并非传统模具做不出来,而是修改、脱模和封装往往比较费时。
一、软,不只是材料的事
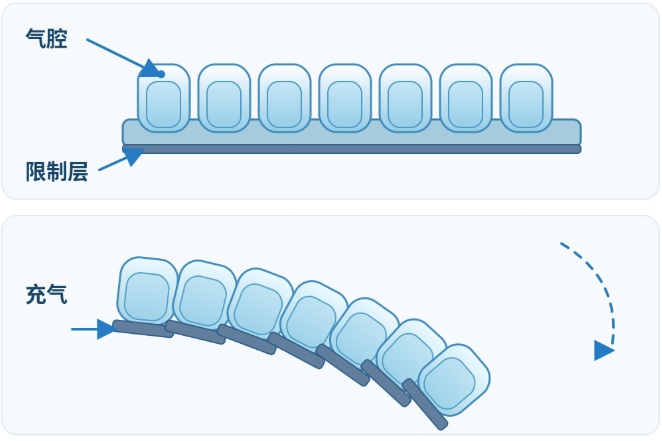
常见的气动软体夹爪,通过向手指内部气腔输入压缩空气实现变形。一类典型结构把一串相连的气腔布置在手指一侧,另一侧设置不易伸长的限制层。充气后两侧伸长量不同,手指便向限制层一侧弯曲。
同一种弹性体材料,改变气腔尺寸、间距、壁厚或限制层位置,都可能改变弯曲响应。但壁做得更薄,并不代表性能必然更好:形变增大的同时,局部应力、泄漏和失效风险也可能上升。材料的模量、伸长性能、回弹和疲劳表现同样不可忽略。
软体夹爪抓取易碎物体的优势,来自接触时的被动贴合。在夹持力与接触条件适当时,更大的接触面积有助于分散载荷,降低局部损伤风险。不过,过度柔软也会带来问题:手指可能在负载下失稳,或者因为摩擦不足而打滑。
二、模具能做内腔,但改起来不轻松
传统气动软体执行器常采用浇注和封装工艺:先在模具中形成带气道的弹性体层,再与另一层材料结合,将气路封闭。对于复杂内腔、多段独立气道和频繁改版的设计,每次调整都可能涉及重新制模、浇注、粘接和测试。
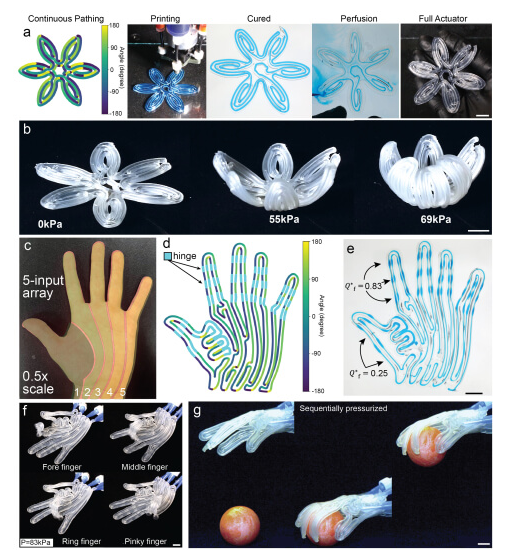
哈佛大学 Jennifer Lewis 课题组研究了一条不同的制造路线。研究团队采用旋转多材料挤出式 3D 打印,利用同一喷嘴共同挤出两种材料:外壳为聚氨酯,内芯为常见于发胶配方的泊洛沙姆。外壳固化后,洗去内芯,留下可以通气的中空通道。
喷嘴结构、转速、材料流量和打印路径共同决定通道的形状、截面和方向。团队演示了沿连续路径打印的花形软体执行器,以及具有可弯曲“指关节”的五指抓手。
该成果的论文于2025 年 12 月 30 日在线发表,哈佛大学于 2026 年 2 月 6 日发布研究报道。必须区分:它采用的是挤出式打印,不是光固化;研究展示的是结构与动作可编程的潜力,并非已经完成工业量产验证。它给工程师的启发是,把部分“改模具”的工作转移到数字化路径和打印参数中。
三、光固化走的是另一条路线
光固化弹性体采用另一种思路:在 CAD 中直接设计气腔、波纹管、接触面和晶格,再通过逐层固化制造复杂结构。2017 年发表于 Advanced Materials 的研究已经展示,适合 DLP 工艺的高伸长 UV 固化弹性体可以制成中空气球、软体执行器和夹爪。
对于开发团队,价值尤其体现在迭代上。壁厚改一点、气腔间距换一版、指尖增加晶格支撑,模型修改后便可安排下一轮样件。不同设计的手指也有机会放在同一次打印任务中,在接近的工艺条件下比较表现。
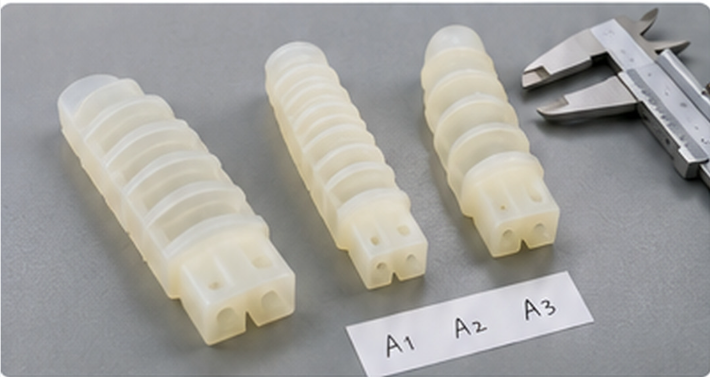
晶格可以用来调节局部压缩响应。即使不更换树脂,改变单元尺寸、支柱粗细或填充布局,也可能让指尖更顺从、根部更有支撑。但晶格并非越稀越软、越密越强就能简单概括,实际表现还与受力方向、连接方式和打印质量有关。
更重要的是,CAD 画得出来,不等于中空结构一定能完整打印、排液并清洗。是否能够一体成型,必须结合气道尺寸、开口布局、材料黏度、成型工艺和后处理能力判断。
四、打出来之后,问题才刚开始
光固化软体件首先要面对封闭气腔中的残留树脂。如果没有合适的排液口、通气口和清洗路径,未固化树脂可能留在内部;随着后续曝光或后固化,残留物可能造成气道狭窄、局部堵塞,甚至使设计中的空腔失去作用。
后处理也会改变结果。清洗不足可能留下表面残树脂;某些弹性体长期接触不匹配的清洗溶剂,则可能溶胀、软化或改变机械性能。后固化的能量、时间与温度如果不同,硬度、回弹和变形响应也可能随之变化。具体清洗和固化要求应以所用树脂的工艺说明为准。
另一个关口是反复变形。气动夹爪每抓取一次,都经历充气与放气循环。疲劳寿命会受到材料、几何转角、壁厚、制造缺陷、工作压力和环境的共同影响。2024 年有研究对FFF 打印的 TPU 气动执行器进行了循环试验,发现制造参数会影响耐久性;但这项研究不是光固化实验,不能将其中的寿命结果直接用于光固化软体夹爪。
样件验证最好接近实际工况:同一设计打印多件,比较指定气压下的弯曲角度;检查气密性与气腔根部、转角部位的损伤;再开展持续充放气与真实工件抓取测试,观察打滑、粘附、回弹衰减以及抓取稳定性。材料手册的单项数据,不能代替成品夹爪的寿命测试。
五、边界在哪里
软体夹爪已经出现商业化应用,但高速度、高负载、复杂传感和长期一致性仍是研发与工程应用中的难题。3D 打印能缩短结构验证路径,却不能自动解决控制、密封、疲劳和现场维护问题。
对于重载、高温、强磨损或需要很高定位刚性的工件,刚性夹爪、软硬结合结构,或者其他末端执行器可能更合适。判断依据应是具体负载、温度、接触条件与验证结果,而不是简单比较“软”和“硬”。
六、软体夹爪开发,如何选打印方案
Yidimu Flex G2 是面向弹性体光固化应用的设备,可用于评估不同壁厚、晶格和柔性结构方案的样件。对于尺寸更大、需要验证整段软体结构或更大模型的项目,也可进一步评估落地式大幅面弹性体设备 Extreme 450 Pro。
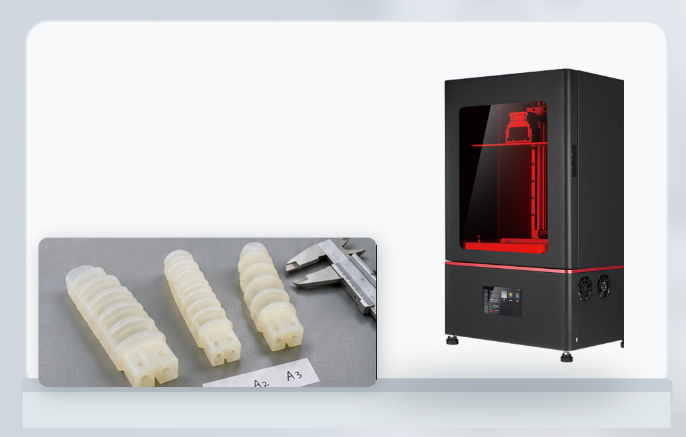
这两类设备的使用前提都是先确认材料适配、结构可制造性,以及打印件能否完成排液、清洗和后固化。气密性、弯曲响应、循环寿命与实际抓取表现,仍需要通过样件测试才能确认。
如果正在开发软体夹爪或其他柔性机构,可以提供模型、目标硬度范围、工作气压、使用环境和计划数量,再结合设备配置、打印方向、后处理与验证流程讨论可行方案。
参考资料
1. Harvard SEAS,3D Printing Soft Robots,2026-02-06
https://seas.harvard.edu/news/3d-printing-soft-robots
论文:Wilt J. K. et al.,Rotational Multimaterial 3D Printing of Soft Robotic Matter With Embedded Asymmetrical Pneumatics,Advanced Materials,2026;2025-12-30 在线发表
https://doi.org/10.1002/adma.202510141
2. Patel D. K. et al.,Highly Stretchable and UV Curable Elastomers for Digital Light Processing Based 3D Printing,Advanced Materials,2017
https://doi.org/10.1002/adma.201606000
3. Torzini L. et al.,Characterization of fatigue behavior of 3D printed pneumatic fluidic elastomer actuators,The International Journal of Advanced Manufacturing Technology,2024
https://doi.org/10.1007/s00170-024-14216-0
4. Zaidi S. et al.,Actuation Technologies for Soft Robot Grippers and Manipulators: A Review,Current Robotics Reports,2021
https://doi.org/10.1007/s43154-021-00054-5